信息与访问日期:2026年10月27日。原五项筛选面向近期产品、可追溯需求信号与可研究资产;本轮增加HachimoDock,重点对照“主机自有Agent+硬件感知执行端”的分工。研究覆盖固定源码、接口、许可与已有局部无硬件验证,不涉及样机采购、量产或完整系统验收。
方案结论、复用边界与完整调用关系先读 源码复用 总方案。本篇保留对象筛选、商业信号和资产采用条件,作为总方案的背景依据。
重点对象与筛选依据
原五个项目的独立源码架构报告,以及本轮新增的 HachimoDock 深入研究与 StackChan 对照,统一从 源码架构总览 进入,配套 34 张图。本报告解释筛选、市场证据与代码采用条件;架构对比 解释当前“主机自有 Agent+硬件感知执行端”的适配度。架构与复用方案 保留为接入建议,不能当成已实施方案。
原五项覆盖 StackChan 表达执行、Reachy Mini 设备平台、Petoi 控制与命令合约、Coglet 机械表情、Doly 移动与传感接口。 前三者有可独立检查的MIT或Apache软件模块,后两者自有部分受非商业许可限制,定位为机制和授权合作研究对象。这五项不是五套都能直接商业移植的底座;当前主机外设方案的优先级另看下述HachimoDock对照。
HachimoDock(哈基米机)此前仅做初查,未进入原五项深入组。本轮已沿主机、固件与USB实现深入核对,提升为重点架构对照对象、待授权代码候选。以屏幕/音频/按键组成主机外设时,它的现有分工更贴近当前方向;需要两轴机械表达时,StackChan执行层更直接。原五项市场与资产记录继续保留,不把这次研究追加改写成已确认销量前六或已采用六套代码。小智保持共享底层依赖定位。
| 对象 | 为什么选入 | 本轮优先看的资产 | 主要限制 |
|---|---|---|---|
| StackChan,M5近期工厂栈 | 2026商业化,数千众筹支持者,体积与桌面角色目标接近 | C++表情/动作/HAL、听说状态桥;Yuki和Dotty作为同一生态的近期补充 | 工厂固定小智v2.2.4与补丁;自建后端不自动脱离账号和服务依赖 |
| Reachy Mini | 2025推出、2026仍快速维护,有厂商安装基础与应用生态披露 | Python姿态/轨迹、Move、动作取消、听说动作协调与媒体接口 | 主SDK许可不覆盖整机硬件、全部依赖及应用;平台比小屏终端重 |
| Petoi,Bittle X V2/Nybble Q当前栈 | 有长期商业交付背景,当前ESP32控制代码仍更新;2026新增本地模型动作示例 | OpenCatESP32控制、模型动作白名单、有限计划和失败后停止 | 家族出货不能当单款销量;2026新Quaddle固件仍未公开,不能混用新品名义 |
| Coglet | 2026新桌面项目,已完成众筹需求验证,九路机械表情与屏幕脸形成互补 | 双MCU表达分工、动作所有权、眼球/头部跟随、状态与口部动画 | 自有部分CC BY-NC;已复现大dt越关节自定义限位,不能直接当安全运动底座 |
| Doly | 原产品较早,但C++/Python SDK于2026新增,已有付费众筹历史 | 轮式动作、眼睛、触摸/边缘事件、异步完成/取消与Python回调生命周期 | SDK与示例也受NC限制;核心控制以二进制.so提供,不是全栈可移植源码 |
| HachimoDock,本轮新增重点对照 | 主机/USB/屏幕音频外设的实际架构与当前目标高度相关,因此从初查提升为深入对照 | PC Bridge/Agent Bus、USB请求关联、输入及PTT、独立主机实时对话、板端音频/组件运行时 | 自有代码商业及独立产品开发需授权;PC公开源码0.1.101与最新0.1.167安装包不一致;仍未核实整机销量 |
此前为什么没有选入 HachimoDock
| 原筛选因素 | 此前判断 | 本轮调整后的含义 |
|---|---|---|
| 付费/交付需求证据 | 原五项都有已定位的众筹、家族交付或安装基础信号,HachimoDock尚未核实成品销售/交付 | 只影响商业需求证据强度,不作为不研究主机外设架构的理由 |
| 源码与发行匹配 | 最新0.1.167明确说应用源码未同步,公开PC代码为0.1.101 | 深读现有固定快照并明确版本边界,不把最新安装包功能当作已审实现 |
| 授权 | 当前为非商业源码可见,独立产品开发也需书面许可 | 记录为待授权候选;技术适配度与可直接复制代码分别判断 |
| 当时阅读深度 | 主要读会话总线、气泡、契约与部分文档,未闭合USB与固件反馈链 | 本轮已补主机及固件的观察、命令、回执/完成、取消与失联路径 |
| 研究主轴 | 原筛选同时关注近期变化、商业信号和不同机械/传感资产 | 当前新增“主机大脑+硬件外设”主轴,HachimoDock因此提高研究优先级 |
不能只用“非商业许可”解释排除。 Coglet、Doly同样有非商业限制,因已核付费众筹和独特机械/传感机制进入研究,但也没有被记为可直接商业移植。HachimoDock此前未入选五项不等于没有公开代码;当前入重点对照也不等于已获授权或产品底座已经切换。直接依据见 固定许可、源码版本、发行说明、本轮架构对比。
时间与市场证据:优先近期进展,分清指标
这里将“较火、卖得较好”落到可核实信号:实际交付/安装基础、产品家族出货、众筹付费意向、开发者生态分别列出。没有统一全渠道净销量,不能声称这是市场销量前五。两项数百名支持者的项目属于较小规模需求验证,不能与万台安装基础写成同等规模。
| 对象 | 产品与商业时间 | 2026年的近期变化 | 量化需求/商业信号 | 依据与可比性 |
|---|---|---|---|---|
| StackChan | M5于2026-01-13推出商业款,众筹至02-12;社区原型始于2021 | 工厂固定源码2026-10-22;社区10-20另有v2.0.1 | 4,142名支持者,HKD3,582,197承诺额 | 厂商推出公告、KS原页。不是净销售台数或已交付台数 |
| Reachy Mini | 2025-07-09发布 | 2026-05应用生态披露,SDK v1.13.0于10-26发布 | 创始人05-06自报上一周近3,000台向全球客户发出,安装基础接近10,000台;200+应用、150+创作者 | 首发文章、创始人署名披露。厂商自报,非审计净销量,不是10月最新累计值;未来发货预测未算实际 |
| Petoi当前产品线 | Bittle历史众筹2020;当前Bittle X V2具体上市日未核,不能编成2026首发 | OpenCatESP32及新opencat-gemma均固定到2026-10-24;新Quaddle于09-02众筹 | 官方自报家族累计30,000+机器人;Quaddle活动另有508名支持者、USD115,353 | 官方仓库、Bittle X V2、Quaddle KS。家族累计不是当前单款;新品筹资不证明交付或代码已开放 |
| Coglet | 众筹2026-03-20至04-19 | 官网10月更新装配与代码资料;源码10-24更新 | 652名支持者,GBP101,892承诺额 | KS当前原页、厂商资料与商店。搜索缓存曾是643人/GBP100,699,以本次原页为准;未核累计出货 |
| Doly | 众筹2024-02-13至03-14 | 官方2026-02公告SDK随v1.007开放;固定源码10-15更新 | 747名支持者,CAD301,597承诺额 | KS原页、SDK公告。是历史活动需求,不是2026新增销量或全量交付 |
开发者热度采用2026-10-27快照:M5 StackChan工厂1,438 stars,社区1,822;Reachy仓库网页约1.6k;Petoi当前ESP32仓库515,新的opencat-gemma为0;Coglet430;Doly558。仓库层级、历史和用途不同,stars不代表用户数,更不换算销售。小智固件约32,004 stars、第三方服务端11,044,说明基础设施关注度高,不能据此给“小智整机”编造销量。原始缓存与出处见 已有候选比较(研究底稿,未随本专区发布)及三个新增专题。
新旧不能只看最后一次提交。 StackChan与Coglet属于2026商业节点的新产品;Reachy属于2025产品;Petoi是老生态的新控制栈与2026新增工具;Doly是较早产品在2026补SDK。选入后二者,是保留较成熟商业背景与具体代码价值,而不是将它们改写成2026新整机。若后续目标严格限制为2026首发,应重选并接受交付/销量证据更弱的代价。
源码基线与依赖兼容
| 对象/仓库 | 固定版本 | 阅读边界与兼容约束 |
|---|---|---|
| M5工厂StackChan | eff0d6b5,2026-10-22,源码App1.2.8+32、firmware1.6.0 | 无GitHub正式release/tag;工厂固定小智v2.2.4另加补丁,不与较新上游源码混称同一已验证组合 |
| Reachy SDK/对话应用 | SDK d3240b92、对话 b731ea1f,均2026-10-26 | SDK main为1.14.0.dev0,同日正式版v1.13.0另记;所读对话main默认走HF realtime兼容链路,导入OpenAI SDK不能说明用了OpenAI云或已离线 |
| Petoi当前固件/本地指令示例 | OpenCatESP32 f5aba6b9、opencat-gemma 60a76bc9,均2026-10-24 | 无正式release;有限命令可发给设备,不等于Quaddle内部固件开放。当前产品与旧NyBoard版本分开 |
| Coglet | 31f3c61b,2026-10-24 | 当前CogletESP为普通目录,不能照旧资料当作未初始化子模块。PCB工程名V3、运动代码仍含V2注释,实际板级兼容未核 |
| Doly | dc6f9c6b,2026-10-15 | 读公开头文件、pybind11绑定、示例与构建文件;核心库.so没有相应完整源码,未加载二进制或重编译底层 |
| HachimoDock新增对照 | b56375a6,2026-10-26 | PC0.1.101、固件默认PROJECT_VER0.7.72-p4,不能等同最新安装包;已读主机与固件路径见独立架构报告 |
可复用资产与应先解决的问题
这部分区分三种工作:在许可内抽取独立模块、重设计有价值的机制、先取得许可再评估采用。名称为“可复用资产清单”的资料也包含受限接口和问题记录,不表示每行都已获授权或可以直接投入产品。
| 对象 | 值得复用/研究的具体部分 | 代码核查改变了哪些判断 | 对应专题 |
|---|---|---|---|
| StackChan | 表情Modifier、有限状态映射、视线与角度、HAL校准;Yuki主动互动门控、Dotty DeviceCommand接缝 | 随机口型不等于音素同步;Go自托管不等于全链脱云;发送成功不等于动作完成。Yuki实验Gemini网关尚未接当前固件,Dotty默认还涉及Docker socket与云路径 | 表达终端、近期应用案例 |
| Reachy Mini | 姿态/轨迹、Move/Goto契约、动作队列、空闲呼吸、听说状态与取消 | cartoon曲线约10%超调,不能作限幅器;主软件Apache许可与硬件NC、Rust等依赖授权是不同层。媒体与模型出网逐项判断 | 平台源码 |
| Petoi | 设备动作限幅、模型输出schema与本地二次校验、白名单、步数、有限计划、失败后停止 | MIT纯Python合约/执行器最容易隔离;白名单当前仍允许翻滚等动作,不是桌面安全策略;kbalance停止不是硬件急停;默认本地HTTP可配置,不能保证任意部署离线 | 控制与本地指令 |
| Coglet | 小智通信与RP2040运动分工、持续情绪/语音标记/一次性动作所有权、视觉滤波与眼头协调 | MCP工具立即返回true不是到位回执;动作实际2秒与描述三回合有差异;视觉代码实际会转底座,旧注释相反;已复现大dt越关节自定义限位 | 机械表情 |
| Doly | init/dispose与异步完成/错误/abort事件、眼睛与传感接口、Python回调保活和清理 | 绑定可编译不等于底层可重建;SDK/lib有23个.so且驱动示例还链接目录中未见的MotorControl;需停标准service再接管硬件;模型集成FAQ不代表已有对话应用 | 传感与交互SDK |
对于机械表情,Coglet已经给出一个具体反例:按源码PIT参数,目标限在1°—80°,从50°指向80°,原 Servo.update(0.5) 积分得到150°。这说明目标限位与每次积分后的关节限位必须分别验证;它是主机运行结果,不是对真机事故的断言。当前没有修改上游算法或作修复通过声明。
原五项资产记录见 CSV/JSON,现有41条主对象与15条共享依赖记录,通过“归属”区分。本轮HachimoDock的新增深入结论集中在 独立架构 和 对比报告,未把待授权代码登记为已可采用资产。同仓不同版本、接口声明、二进制依赖与不同抽取点不能按行数换算独立技术数量或节约研发比例。
许可与采用顺序
| 优先级 | 材料 | 采用条件 |
|---|---|---|
| 先隔离验证 | StackChan自有MIT模块;Reachy主SDK/对话应用Apache模块;Petoi自有MIT控制与Python合约 | 保留文件声明,确认第三方依赖、硬件参数、模型和角色素材范围,再做最小功能测试。不能由根许可推定整机资产许可 |
| 先确认授权 | Coglet原生RP2040/机械表达与硬件;Doly SDK/绑定/示例与核心二进制 | 当前分别含CC BY-NC与CC BY-NC-SA限制。商业集成或复制前需取得适用书面许可,并补齐接口和硬件依赖 |
| 重点研究、待授权 | HachimoDock当前公开源码与对应发行差距 | 非商业源码可见,独立产品开发也需授权;最新0.1.167应用源码未同步。主机外设架构价值与代码采用分别判断,许可明细见独立对比 |
共享底层与其他候选取舍
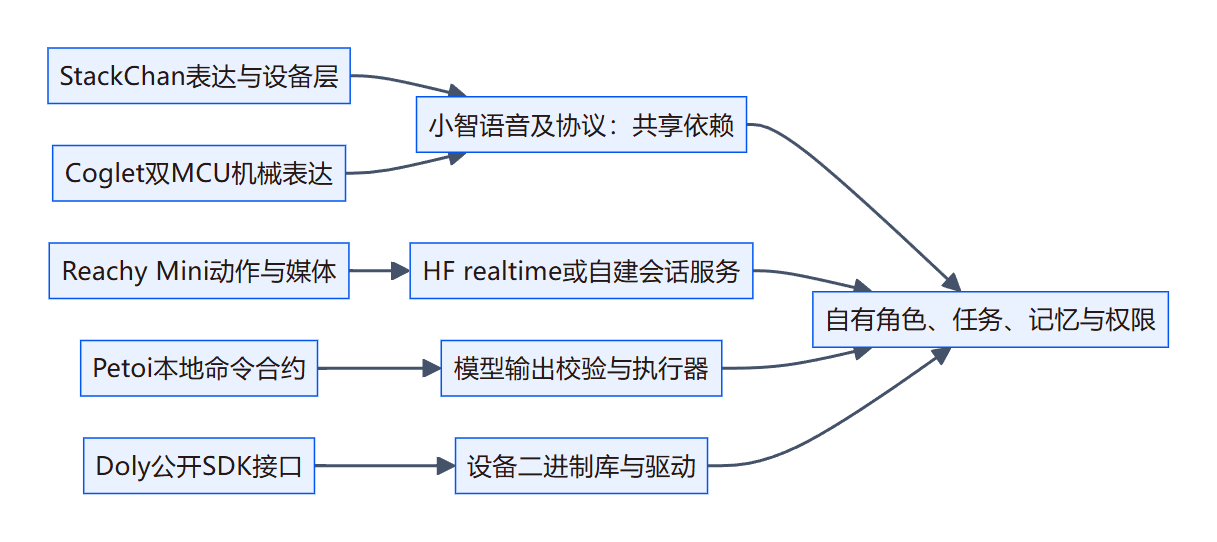
查看 Mermaid 图源
flowchart LR
  S[StackChan表达与设备层] --> X[小智语音及协议:共享依赖]
  C[Coglet双MCU机械表达] --> X
  R[Reachy Mini动作与媒体] --> H[HF realtime或自建会话服务]
  P[Petoi本地命令合约] --> A[模型输出校验与执行器]
  D[Doly公开SDK接口] --> B[设备二进制库与驱动]
  X --> U[自有角色、任务、记忆与权限]
  H --> U
  A --> U
  B --> U
图为依赖与研究分工示意,不是已集成架构。五条产品路线各有抽取点,语音、上层任务和权限可统一设计,不能把同一小智语音能力在两个产品里重复算成独立资产。
小智既有研究保留:语音底座源码研究。重点仍是音频状态机、协议、provider、记忆与工具权限。第三方服务端不是原作者官方云的完整镜像;根MIT不覆盖ESP-SR、codec、模型、TTS与音色全部条款;本地服务也不保证所有数据不出网。
| 对照对象 | 本轮处理与原因 | 来源入口 |
|---|---|---|
| HachimoDock | 已从初查提升为主机外设架构重点对照;授权、对应发行源码和销售证据仍有缺口 | 深入架构、与StackChan对比及筛选原因、早期初查 |
| Loona、EMO、Eilik、Ropet | 保留热销/需求对照;本轮未取得足够可采用的官方完整源码,不因为销售强就改称开源。某些社区SDK不代表厂商正式支持或全栈开放 | 通用产品图谱、市场销量证据 |
| LOOI | 找到的是早期社区BLE接口,未确认为官方完整SDK;近期销量背景不能替社区代码背书 | 商业候选筛查(研究底稿,未随本专区发布) |
| Quaddle | 作为Petoi生态2026新品观察,固件未公开,不独占第六席、不拿家族旧代码冒充新品代码 | 固定官方README |
| Microduck、Brufik、TongDou | 新近方向继续追踪;目前未取得足够交付/销量证据,或源码/制造/许可尚有缺口,不优先于本轮五项 | 既有新项目筛查、Brufik有限初筛(研究底稿,未随本专区发布) |
| Vector/Cozmo/ElectronBot | 技术和商业历史仍有参考价值;产品或主路线较早,未优先于本轮近期变化及持续维护的产品 | 产品与技术图谱 |
已验证到哪一层
| 对象与检查 | 实际结果 | 不能推广的范围 |
|---|---|---|
| StackChan App/固件协议 | 既有15项静态一致性assert通过,含消息类型与20字节头;C++ host原测试因本机缺Windows SDK/UCRT而未编译完成 | 不是固件、App或真实设备通信通过 |
| Reachy原运动函数 | 既有9组主机数值检查通过,包含时间端点、单位、yaw与cartoon超调 | 使用namespace stub隔离SDK初始化;未启动daemon、仿真、媒体或硬件 |
| Petoi新本地指令层 | 实际运行上游Contract/Runner两组测试,共25项通过;标准库与FakeLink | 没有执行模型、串口、BLE、Wi-Fi或真实机械停止,不是语言理解与防跌落验收 |
| Coglet原Servo函数 | 7项主机断言完成,其中2项确认问题存在,包括关节初值越界与大dt反例 | 不能写成7项运动安全通过;未测真机延迟和碰撞,未修补上游 |
| Doly | 已读头文件、绑定、示例、构建文件与二进制依赖,未运行 | API事件、示例帧率和传感频率仍是文档或配置,不是实测 |
| 共享与观察材料 | 小智既有13项局部检查;Dotty 100并发Mock发送;Yuki实验网关14组封包与4组鉴权;Hachimo原气泡13项测试 | 分别限隔离函数或模拟传输,不能合并为整套机器人系统通过 |
新证据:Petoi测试记录(研究底稿,未随本专区发布)、Coglet反例记录(研究底稿,未随本专区发布)。既有证据:StackChan(研究底稿,未随本专区发布)、C++编译阻断(研究底稿,未随本专区发布)、Reachy(研究底稿,未随本专区发布)、小智(研究底稿,未随本专区发布)、Hachimo(研究底稿,未随本专区发布)。
后续应围绕什么验证
先确认首版硬件职责。屏幕/语音/按键外设优先研究HachimoDock分工,同时解决代码授权与版本对应;若需两轴身体,优先验证StackChan自有许可内的表达执行模块。Petoi合约和Reachy反馈可作局部参考,不同时部署多套完整机器人系统,也不把架构适配判断提前写成已定底座。
Coglet先解决授权、合法初始姿态、积分后限位和异常dt;Doly先确认商业授权、系统镜像与完整库依赖,再测命令/完成/取消与传感事件。原始算法存在或API暴露,不足以代替整机验证。
实际需要记录的指标是上层请求到设备接受、机械实际完成、取消到停动、断链残留、语音打断、误触发、持续使用及每活跃用户服务成本。当前没有这些跨产品可比性能数据,不编造成排名。
既有通用资料保留47条产品、31项公开技术资源,哈基米机的价格、开售与销量缺口不变。本组新增HachimoDock深入架构、与StackChan对照和筛选理由修订,原五项资产表保留。配套阅读入口为原网站的“源码与架构”专区及飞书同名目录。研究范围不包含产品代码实施、采购、刷机、商业授权申请或整机实测,现有市场简报PDF未重新编制。